 ソリューションの視覚化
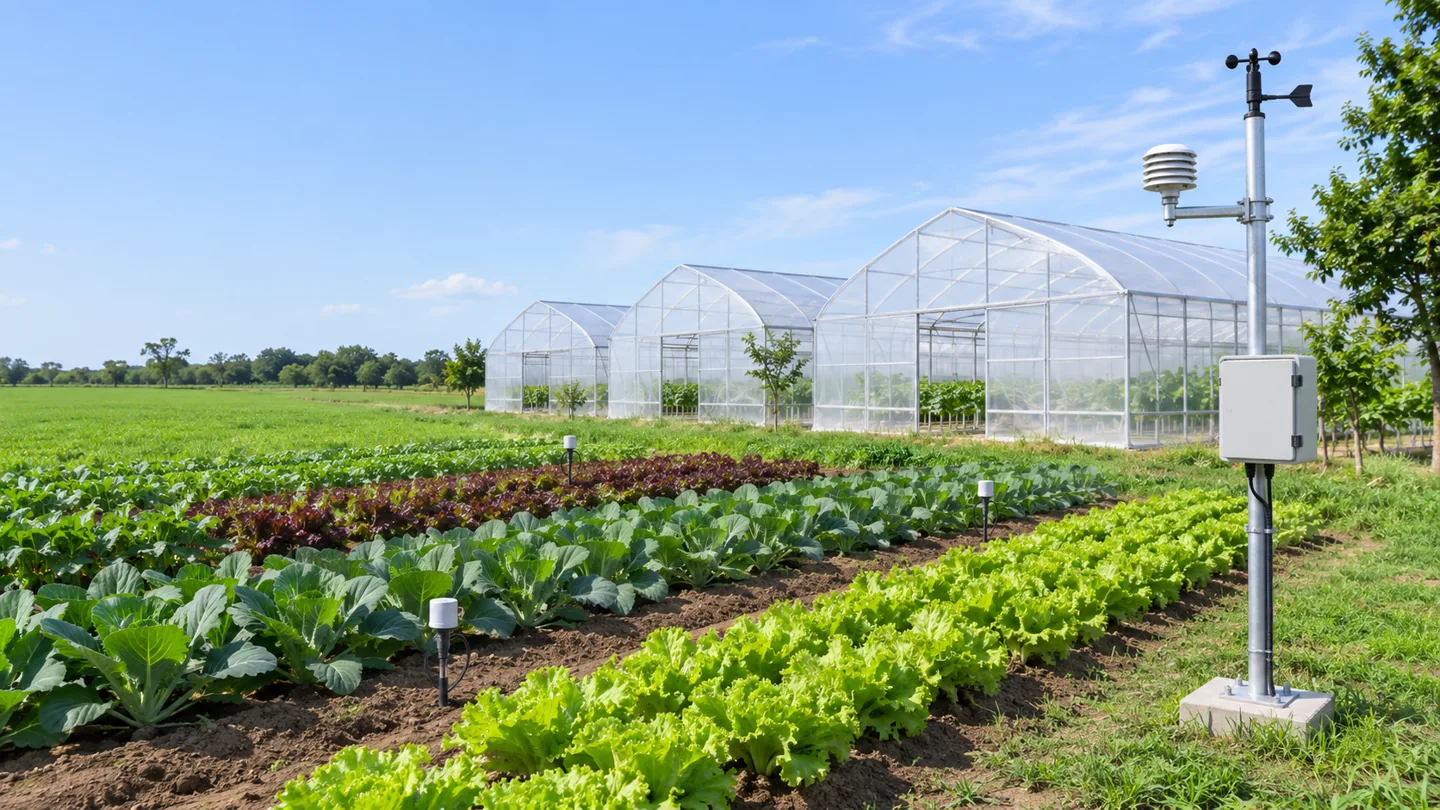
LoRaWANファームのモニタリング
分散されたセンサー読み取り値を1つのアプリケーションに取り込む。
ソリューションを見るソリューション/エッジアプリケーション&AI
フィールドデータをローカルアプリケーションサービスと組み合わせる。ビジョンまたは AI プロジェクトの場合は、ターゲット プラットフォーム上のモデル、入力ストリーム、および処理要件を評価します。
プロジェクトの概要を作成するアプリケーションを探索する
アーキテクチャ、予想される出力、およびインストール要件を検査するシナリオを選択する。
応用例
各例は、フィールド機器、エッジシステム、および次の動作ステップを接続する。構成と配送は、インストールに基づいて合意されます。
サポートされるMT7981構成またはRK3566アプリケーションコンピュータを使用して、値を変換し、イベントをルーティングし、プロジェクトフローを通じて合意されたサービスを接続する。
プロジェクトを設定するには必要なノード、データレート、メモリ、ストレージ、およびワークフローの所有権。
プロジェクト統合
ローカルサービスアクセスおよび定義された上流インターフェースを備えた、機器のほかにアプリケーションを必要とする現場向け。
このアプリケーションについて話し合う合意されたUbuntuサービスをフィールドデータおよびローカルアクセスと統合する。継続的なクラウド セッションに依存するのではなく、実際のアプリケーションのストレージ、保存、再起動の動作を指定します。
プロジェクトを設定するにはアプリケーションスタック、リソースの使用、保持および展開方法。
プロジェクトの評価
インテグレータは、ポンプ現場、ユーティリティルーム、または機械設備における機器ステータスと並行してカメライベントを評価する。
このアプリケーションについて話し合うターゲットハードウェア上で定義されたカメラストリームおよびモデルを評価する。合意されたイベント メタデータをローカル ワークフローに接続し、代表的な現場の映像を使用して検出動作を検証します。
プロジェクトを設定するにはカメラ、モデル、照明、必要なイベント、待ち時間、およびストレージ。
申請要件
インテグレータは、アプリケーションのトライアルから展開可能な構成までの定義されたパスを伴う、機器データと並行したローカル処理を必要とする。
Ubuntu・Node-RED・アプリケーション固有のAI統合
統合
AI統合はプロジェクトごとに評価される。モデルの精度、カメラ数、遅延、および無人操作は、普遍的な製品保証ではありません。
要件を準備するあなたの機器、インターフェース、およびプロジェクトの目標を共有する。標準モデル、統合パイロット、または小規模バッチのカスタム システムについて話し合います。